

Inżynierowie Boston Dynamics przykleili sobie taśmą palec serdeczny do małego i przez cały dzień wykonywali zwykłe zadania. Po tym eksperymencie zespół uznał, że nowa dłoń robota Atlas nie dostanie pinky. W czwartek 1 października firma pokazała ten układ: cztery palce, 13 stopni swobody zamiast dotychczasowych siedmiu i kciuk, który pozwala manipulować przedmiotem w dłoni: obracać go, poprawiać chwyt po poślizgu i trzymać narzędzie z palcem na spuście. W branży, w której większość firm kopiuje ludzką rękę, to decyzja idąca pod prąd.
Co dokładnie pokazano
Nowa dłoń nosi w materiałach firmy oznaczenie GR3 i zastępuje siedmiostopniową GR2. Kciuk ma cztery stopnie swobody, a trzy pozostałe palce po trzy, z możliwością rozstawiania, co daje razem 13. Wszystkie stawy napędza jeden typ siłownika, bez kruchych kabli przechodzących przez przeguby, a opuszki i dłoń pokrywają gęste czujniki nacisku. Rozmiarem dłoń przypomina dużą ludzką rękę, bo to wielkość siłowników wymusza skalę, i zachowuje siłę poprzedniej: firma podaje przykład Atlasa niosącego załadowaną minilodówkę o wadze ponad 100 funtów, czyli około 45 kg. To udźwig robota, a nie osobna specyfikacja jednej dłoni.
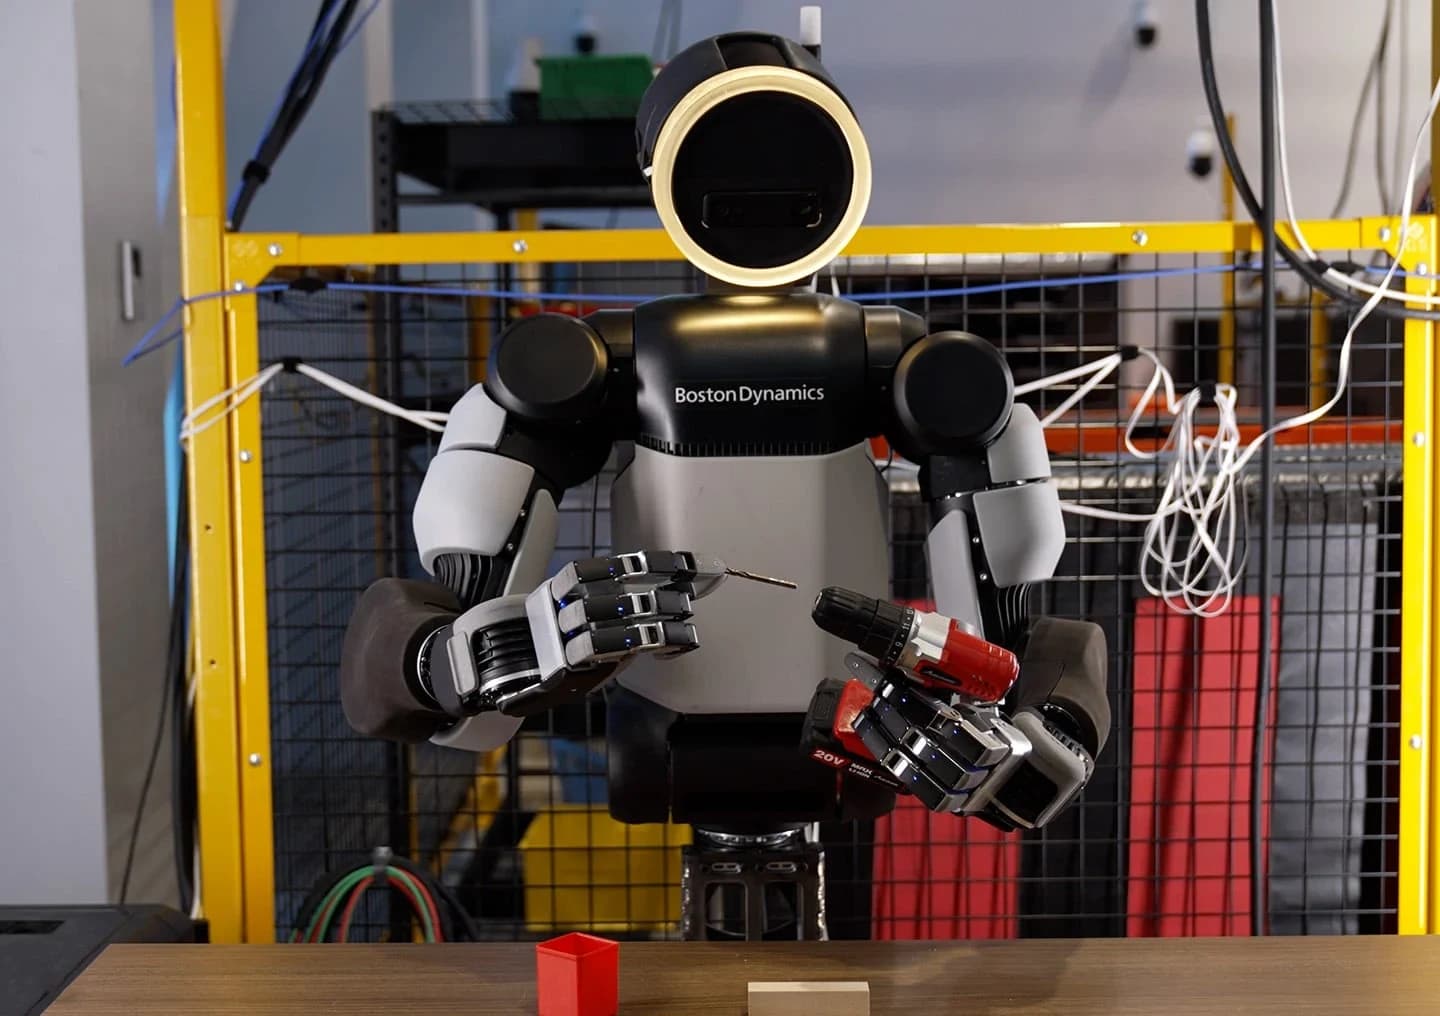
Zdjęcie z materiałów prasowych pokazuje Atlasa z akumulatorową wiertarką w jednej dłoni i wiertłem w drugiej. Firma wymienia wiertarki i elektryczne wkrętaki z regulacją momentu jako przykłady narzędzi, które robot ma trzymać i obsługiwać.
Firma opisuje, do czego ten układ ma służyć, trzema przykładami: obracaniem przedmiotu w dłoni bez odkładania go, odzyskiwaniem chwytu, kiedy część zaczyna się ślizgać, i trzymaniem narzędzia tak, żeby jednocześnie naciskać jego spust. Kciuk porusza się wzdłuż palców i w poprzek nich, co pozwala na różne chwyty szczypcowe, trójpunktowe i narzędziowe. Naukowiec Trevor Ablett opisał dłoń w materiale wideo jako "cały mini-robot", biorąc pod uwagę liczbę stawów i silników, które mieszczą się w jednej dłoni. Boston Dynamics nazywa nową dłoń towarzyszką nowej generacji Atlasa, robota z udźwigiem ponad 100 funtów i konstrukcją prostą na tyle, żeby dało się ją produkować masowo.
Dlaczego bez małego palca
Uzasadnienie jest rachunkiem kosztów. Piąty palec to trzy dodatkowe siłowniki, wraz z okablowaniem, sterowaniem i objętością konstrukcji, a każdy element więcej to koszt i miejsce na awarię w pracy, która ma trwać latami w hali. Dyrektor ds. produktu i technologii Zack Jackowski poprosił zespół, żeby na dzień skleił sobie palec serdeczny z małym i zgłosił, czego nie dał rady zrobić. Na koniec, jak napisała firma, była zgoda: bez pinky.
Zestawmy to z założeniem większości humanoidów, że skoro świat jest zbudowany pod ludzką dłoń, najlepiej dać robotowi dłoń jak najbliższą ludzkiej, bo ta zapewnia też dostęp do ogromu nagrań ludzkich demonstracji. Boston Dynamics przyznaje tę logikę w swoim wpisie, a potem pisze, że projektowanie dłoni to bezlitosny kompromis między zręcznością, siłą, wytrzymałością, kosztem, serwisowalnością i czujnikami. Czterema palcami firma stawia, że ostatni palec nie jest wart swojego kosztu.
Ucz się w symulacji
Druga połowa wpisu jest ważniejsza dla przyszłości robota niż liczba palców. Zespół projektował dłoń tak, żeby dało się ją wiernie symulować, bo uczenie przez wzmacnianie w symulacji ma być głównym sposobem trenowania zręcznych zachowań. Argument firmy jest taki, że nagrania ludzi dobrze oddają kontekst wzrokowy zadania, ale szybka i zwinna manipulacja jest produktem sterowania w pętli zamkniętej i regulacji siły, a urządzenia noszone przez ludzi nie rejestrują sygnałów akcji potrzebnych do sterowania taką dłonią. Stawy backdrivable mają przy tym łatwiej znosić uderzenia, bo ustępują pod zewnętrzną siłą, a prostsza fizyka ułatwia modelowanie. Trening zmienia tarcie, parametry silników i kształty przedmiotów, zanim polityki trafią na prawdziwy sprzęt. To uzasadnienie inżynierskie, a nie opublikowany test odporności.
Tu pojawiają się granice tego, co firma pokazała. Według relacji Humanoids Daily Boston Dynamics mówi o obiecujących pierwszych wynikach przenoszenia polityk na sprzęt, ale nie podaje szerokiego testu skuteczności zadań, a w wideo część ujęć oznaczono jako zdalnie sterowane. Inne doniesienia opisują też zadania wykonywane autonomicznie, jak przekładanie dwóch piłek golfowych w jednej dłoni. Dłoń potrafi więc to, co pokazano, ale nikt nie wie jeszcze, jak często jej się to udaje.
Gdzie to wyląduje
Atlas w wersji produkcyjnej zadebiutował na CES 2026, a pierwsze egzemplarze trafiają do Hyundai Motor Group i do Google DeepMind. Hyundai zapowiada 25 tysięcy robotów Atlas w zakładach Hyundaia i Kii, przy czym w fabryce Metaplant w Georgii mają one zacząć pracę w 2028, a w zakładzie Kii rok później. Boston Dynamics otworzyło 21 września koło Savannah centrum Robotics Metaplant Application Center, w którym Atlas uczy się prawdziwych zadań, zaczynając od logistyki części, sortowania i sekwencjonowania. Dłoń zwiększona z siedmiu do 13 stopni swobody ma tu sens, bo przełożenie części, poprawienie chwytu i obsłużenie narzędzia to inne zadania niż samo trzymanie.
Ten sam Google DeepMind, który dostaje część pierwszych Atlasów, rozwija własny model robotyczny, o którym pisaliśmy przy okazji Gemini Robotics 2 i robota Apollo 2, i dopiero co ogłosił Gemini 4 Argon.
Usunięcie małego palca to w naszej ocenie najbardziej przekonująca decyzja projektowa w tej branży od dawna, bo oparto ją na teście, a nie na wyglądzie. Humanoid ma pracować w fabryce, a nie udawać człowieka na targach, i dłoń z mniejszą liczbą części awaryjnych jest tu lepszą odpowiedzią niż wierna kopia ręki. Wpis firmy otwarcie opisuje kompromisy, co ułatwia ocenę.
Najmocniejszy zarzut dotyczy dowodów. Nie ma szerokiego testu skuteczności, część wideo to praca zdalnie sterowana, a od laboratorium do hali, w której dłoń ma wciskać spusty narzędzi osiem godzin dziennie, jest daleko. Dłoń o 13 stopniach swobody uczona w symulacji to zakład na to, że przeniesienie wyników z symulacji na sprzęt zadziała w skali, a tego firma jeszcze nie udowodniła.
Nikt nie opublikował zestawu zadań, na którym dałoby się zestawić dłonie różnych humanoidów, więc porównania z konkurencją zostają na razie na poziomie wrażeń z wideo. Prawdziwy wynik poznamy w 2028 roku, kiedy Atlas zacznie w Georgii sekwencjonować części, i wtedy wrócimy do pytania, czy brak małego palca komukolwiek tam przeszkodził.

Komentarze
Dyskusja
Dołącz do rozmowy pod publikacją.
Dołącz do dyskusji
Zaloguj się, aby komentować i odpowiadać innym użytkownikom.
Zaloguj sięBrak komentarzy
Rozpocznij dyskusję jako pierwszy.